
Wdrożenie autonomicznych robotów mobilnych (AMR) – jak zacząć, żeby nie przepłacić i nie zatrzymać produkcji
Pilotaż AMR zaczyna się od jednego obszaru, jednej trasy i jednego mierzalnego zadania transportowego. Pilotaż poprzedza faza przygotowawcza: analiza biznesowa, analiza przedwdrożeniowa z symulacją procesu i uzasadnienie biznesowe. Samo wdrożenie ma cztery etapy: pilotaż, skalowanie, optymalizację i przygotowanie utrzymania ruchu, a po uruchomieniu dochodzą wsparcie powdrożeniowe i serwis. Największe ryzyko rzadko leży w technologii – najczęściej blokuje infrastruktura hali, organizacja ruchu albo nieprzygotowany zespół. Poniżej kolejność kroków wraz z tym, co trzeba zmierzyć przed uruchomieniem pierwszego robota.
Wdrożenie AMR zaczynamy od analizy biznesowej i analizy przedwdrożeniowej z symulacją procesu w FlexSim, która dobiera liczbę robotów i ogranicza ryzyko przeszacowania inwestycji. Potem przychodzi pilotaż na jednej trasie z pomiarem stanu wyjściowego i dokładanie robotów etapami, a przeglądy planowe i procedurę awaryjną przygotowuje się przed skalowaniem, żeby przestój systemu nie zatrzymał produkcji.
Spis treści
Kiedy robot mobilny AMR ma sens, a kiedy lepiej odpuścić
AMR opłaca się tam, gdzie przepływ jest powtarzalny, występuje wiele razy w ciągu zmiany i angażuje pracowników w czynności, które da się opisać regułami. Przy transporcie sporadycznym lub wymagającym stałej ingerencji człowieka taniej wypada wózek z operatorem.
Osiem wartości do zmierzenia przed decyzją – każda z nich albo uzasadnia projekt, albo go przekreśla:
| Co mierzyć | Dlaczego to rozstrzyga |
| Liczba przejazdów na zmianę | główny mnożnik oszczędności; poniżej pewnego progu robot stoi |
| Dystans pokonywany przez operatora | drugi mnożnik; krótka trasa daje małą oszczędność na przejazd |
| Czas pojedynczego transportu | podstawa baseline’u i porównania po wdrożeniu |
| Rodzaj i masa ładunku | determinuje typ robota i sposób załadunku |
| Zmienność trasy | trasa stała wskazuje na AGV, zmienna na AMR |
| Liczba osób zaangażowanych w transport | pokazuje, ile godzin pracy da się uwolnić |
| Błędy i przestoje | koszt, który zwykle nie jest liczony, a bywa większy niż koszt godzin |
| Warunki ruchu w hali | ruch pieszy i wózków decyduje o realnej przepustowości trasy |
Próg opłacalności wynika z danych konkretnego zakładu, nie z uniwersalnej liczby. W analizie przedwdrożeniowej ustala się minimalny dystans i minimalną liczbę przejazdów na zmianę, przy których AMR zaczyna konkurować kosztowo z transportem wykonywanym przez operatora. Jeżeli analiza pokaże przepływ zbyt mały, alternatywą jest reorganizacja layoutu, skrócenie trasy, przenośnik albo rozwiązanie o bardziej stałej logice ruchu. Odradzenie automatyzacji na tym etapie jest tańsze niż zawieszony pilotaż.
Sygnały, że warto rozważyć wdrożenie robotów mobilnych:
- Ręczne zarządzanie procesami intralogistycznymi pochłania dużo czasu i zasobów, a ich automatyzacja uwalnia potencjał zespołu.
- Trudno znaleźć dyspozycyjnego, dokładnego i zaufanego operatora wózka widłowego, chętnego do pracy zmianowej, a rośnie presja na wydajność.
- Procesy intralogistyczne zależą od jednej osoby, np. jednego magazyniera, co oznacza ryzyko błędów i niedokładności.
- Firma rozważa nową halę – zanim w nią zainwestuje, warto sprawdzić, czy roboty mobilne nie pozwolą uzyskać więcej z obecnej powierzchni.
AMR czy AGV – jeśli trasa jest stała
Jeżeli pojazd cały czas jeździ tą samą, niezmienną trasą, w porównaniu warto uwzględnić także AGV. AMR zyskuje przewagę tam, gdzie trasy, punkty odbioru albo układ hali będą się zmieniały, a system ma reagować na przeszkody i aktualną sytuację w przestrzeni. Pełne porównanie obu technologii to osobny temat; na etapie pierwszego wdrożenia liczy się dopasowanie do rzeczywistego przepływu.
Faza przygotowawcza – analiza, symulacja i uzasadnienie biznesowe
Pilotaż poprzedzamy fazą przygotowawczą: analizą biznesową, analizą przedwdrożeniową z symulacją procesu i uzasadnieniem biznesowym. Ta faza odbywa się przed zamówieniem systemu i kończy się ofertą, dzięki której klient wie, jaki poziom inwestycji zaplanować w budżecie.


Analiza biznesowa i konsultacja
Każdy projekt zaczynamy od analizy biznesowej procesów logistycznych. Wspólnie z klientem określamy cele biznesowe, wymagania procesowe, potrzeby i priorytety logistyczne oraz ograniczenia wynikające z istniejącego procesu. Analiza procesu jest podstawą specyfikacji systemu intralogistycznego, a na podstawie analizy procesów i danych powstaje architektura systemu i wytyczne wdrożeniowe.

Symulacja procesu intralogistycznego w środowisku FlexSim
Analiza przedwdrożeniowa w 6 krokach
Sześć kroków analizy to: przygotowanie danych przez klienta, wizyta naszego eksperta w zakładzie, spotkania i opracowanie zagadnień, mapa działania systemu, analiza bezpieczeństwa oraz dokument AP z proponowanym rozwiązaniem, harmonogramem i ofertą.
Celem analizy przedwdrożeniowej jest ocena procesów i infrastruktury logistycznej klienta oraz zaproponowanie koncepcji transportu ładunków pojazdami AGV lub AMR. Analizę prowadzimy w sześciu krokach:
| Krok analizy | Co obejmuje |
| Przygotowanie klienta | przed analizą klient przesyła odpowiedzi na pytania techniczne o transportowany ładunek, środowisko i procesy logistyczne; warto przygotować dane o rodzaju nośników logistycznych i wydajności, czyli liczbie transportów w jednostce czasu, a także parametry ROI i KPI |
| Wizyta w zakładzie | nasz ekspert odwiedza zakład, w którym planowane jest wdrożenie, aby zrozumieć specyfikę procesów |
| Spotkania i opracowanie zagadnień | opis funkcjonowania i celu systemu, analiza istniejących procesów przed robotyzacją, określenie warunków środowiskowych i procesowych, wybór typu wózka AGV/AMR i koncepcja transportu |
| Mapa działania systemu | trasy pojazdów, miejsca ładowania, punkty logistyczne i przeszkody |
| Analiza bezpieczeństwa | ogólna analiza bezpieczeństwa pracy systemu oraz omówienie działań w sytuacjach awaryjnych |
| Dokument AP | proponowane rozwiązanie, wyniki analizy, liczba proponowanych robotów AGV/AMR, wskaźniki wydajnościowe, terminy i możliwy harmonogram wdrożenia oraz oferta na system i jego utrzymanie |
Proponowane rozwiązanie określa sposób transportu ładunku, typ AMR, rodzaj nawigacji oraz sposób pobierania i odkładania ładunku. Zawiera też propozycję układu tras (layout), lokalizację punktów pobierania, odkładania i wykonywania akcji, a jeśli są potrzebne – zmiany w infrastrukturze klienta i wytyczne do jej przygotowania.
Symulacja procesu w FlexSim
Każdy nasz projekt transportu wewnętrznego poprzedzamy modelem cyfrowym procesów klienta w programie FlexSim. Symulacja odwzorowuje warunki produkcyjne w rzeczywistości wirtualnej, a jej wyniki przekładają się na zagadnienia techniczne projektu instalacji i eliminują błędne decyzje. Do budowy symulacji określa się czas taktu produkcyjnego, rozlokowanie punktów logistycznych, ciągi komunikacyjne i wielkość floty robotów mobilnych.
Symulacja pozwala:
- poznać potencjalne koszty wdrożenia,
- przygotować właściwy layout hali produkcyjnej lub magazynu,
- numerycznie wyznaczyć wskaźniki wydajnościowe,
- dobrać właściwą liczbę robotów mobilnych do obsługi procesu,
- wskazać ryzyka projektowe, w tym wąskie gardła,
- przygotować infrastrukturę towarzyszącą, poznać przepływy materiałowe i zweryfikować logikę biznesową procesu,
- zwizualizować rozwiązanie i przeprowadzić wstępny audyt zastosowanych systemów safety,
- ograniczyć ryzyko przeszacowania lub niedoszacowania inwestycji.

Same obliczenia wydajności pomijają zmienność procesu. Awarie, opóźnione dostawy i inne zdarzenia są czymś powszechnym, a ich wpływ można przewidzieć właśnie na etapie symulacji.
Uzasadnienie biznesowe
Na tym etapie definiuje się mierzalne korzyści z wdrożenia: kalkulację ROI, koszty alternatywne (wykorzystywany obecnie sprzęt, liczba etatów, dyspozycyjność) oraz warunki, w których system przekłada się na dochody firmy.
Zespół, harmonogram i budżet projektu
Przed startem wdrożenia ustalamy zespół projektowy po stronie dostawcy i po stronie klienta, tworzymy harmonogram wdrożenia i budżet, a w trakcie projektu prowadzimy niezbędną dokumentację projektową. System intralogistyczny integrujemy z istniejącymi systemami klienta.
Pilotaż – jeden obszar, jedna trasa, mierzalne cele
Pierwszy pilotaż ma być prosty: jedna trasa, na przykład magazyn → produkcja, jeden powtarzalny rodzaj ładunku. Zadaniem pilotażu nie jest pokazanie wszystkich możliwości AMR, a odpowiedź na jedno pytanie – czy technologia sprawdza się w warunkach tego zakładu i czy efekt uzasadnia skalowanie.
Pilotaż można zaplanować jako etap PoC (Proof of Concept) z udziałem jednego robota tak, aby w przyszłości rozszerzyć go o flotę robotów. Etap PoC weryfikuje koncepcję zadań logistycznych w rzeczywistym środowisku produkcyjnym z użyciem docelowych rozwiązań technicznych, np. doków i rolotoków zmechanizowanych.
Przed uruchomieniem robota trzeba ustalić stan wyjściowy. Bez baseline’u nie da się później udowodnić, że inwestycja poprawiła proces.
| KPI | Jednostka | Czym mierzyć |
| Czas transportu jednej palety | minuty, ze wskazaniem rozrzutu | pomiar na trasie przed i po uruchomieniu |
| Czas transportu na zmianę | godziny | ewidencja czasu pracy |
| Pomyłki adresu dostawy | procent transportów | rejestr błędów |
| Przestoje z braku materiału | liczba i czas trwania | raporty produkcyjne, WMS/MES |
| Akceptacja rozwiązania przez załogę | bez jednostki | cotygodniowa rozmowa z operatorami |
Każdy z tych wskaźników potrzebuje wartości zmierzonej przed uruchomieniem robota i tej samej wartości po wdrożeniu. Bez pary „przed – po” żaden z nich nie jest dowodem.
Czas realizacji transportu
Mierz nie tylko średnią, ale też zmienność wyniku. Robot bywa najbardziej wartościowy nie dlatego, że jest szybszy, a dlatego, że czas realizacji zadania staje się powtarzalny.
Czas uwolniony pracownikom
Sama redukcja liczby przejazdów nie jest jeszcze korzyścią. Korzyścią jest to, na co pracownicy przeznaczą odzyskany czas: kontrolę jakości, obsługę maszyn, przezbrojenia, kompletację, uzupełnianie materiałów albo działania wymagające doświadczenia operatora. Różnica między godzinami transportu przed wdrożeniem i po nim musi mieć wskazane miejsce docelowe – inaczej oszczędność istnieje tylko w prezentacji.
Liczba błędów
Cztery błędy warte zmierzenia przed wdrożeniem: dostarczenie materiału do niewłaściwego miejsca, pominięcie transportu, brak materiału na stanowisku, uszkodzenie ładunku. Każdy potrzebuje wartości bazowej i wyniku po wdrożeniu – dopiero wtedy widać, czy automatyzacja ograniczyła problem, czy tylko go przesunęła.
ROI
ROI nie jest założeniem wpisanym do prezentacji przed startem projektu. Jest wynikiem porównania kosztu inwestycji z rzeczywistymi oszczędnościami: godzinami pracy wcześniej przeznaczanymi na transport, kosztem błędów, kosztem nadgodzin, wzrostem przepustowości i ograniczeniem przestojów z braku materiału. Metoda liczenia jest niżej.
Akceptacja pracowników
Piąty wskaźnik nie ma jednostki. W pierwszych tygodniach pytaj operatorów nie o to, czy „robot działa”, a o to, w których sytuacjach robot utrudnia pracę. Najczęstsze obawy dotyczą bezpieczeństwa, zmian organizacyjnych i wpływu automatyzacji na stanowiska pracy. Dlatego zespół musi wiedzieć przed startem, po co wdrażany jest AMR, jakie zadania przejmie i jak zmieni się praca operatorów.
Skalowanie floty – kolejność, nie liczba robotów

Udany pilotaż nie jest powodem do zamówienia kilkunastu robotów naraz. Bezpieczniejsze jest dokładanie robotów po jednym obszarze lub jednej zmianie naraz i sprawdzenie po każdym kroku, jak system zachowuje się przy większym obciążeniu. Każdy etap skalowania jest kolejnym eksperymentem, nie zakupem.
Sześć problemów, których nie widać przy jednym robocie:
- konflikty ruchu między robotami,
- kolejki do punktów odbioru,
- przeciążone stacje ładowania,
- konkurencja o te same miejsca odkładcze,
- większa liczba interakcji z pieszymi i wózkami,
- niewystarczająca przepustowość infrastruktury.
Przy większej flocie potrzebny jest fleet manager – system zarządzania flotą, który kontroluje zadania, priorytety, stan robotów i wykorzystanie poszczególnych jednostek. Samą liczbę robotów wyznacza się z rzeczywistego zapotrzebowania na transport, czasu przejazdu, czasu załadunku i rozładunku oraz czasu ładowania.
Pojedynczy robot czy flota? Przy mało złożonych procesach robot może pracować samodzielnie, bez systemu nadrzędnego. Pojedynczy robot nie zawsze spełni jednak wymagania funkcjonalne, nawet jeśli spełnia wymagania wydajnościowe – przy skomplikowanych procesach logistycznych i dużej wymaganej wydajności niezbędna jest flota robotów AGV/AMR. Dlatego już przed wdrożeniem pierwszego robota warto przeanalizować możliwość rozbudowy do floty, bo brak systemu nadrzędnego może utrudniać skalowalność rozwiązania.
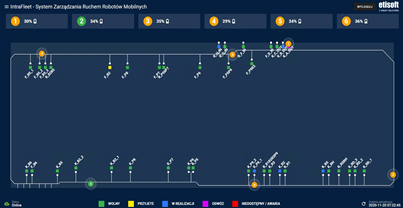
Oprogramowanie IntraFleet 4.0 firmy Intrabot Robotics
Naszym systemem nadrzędnym jest IntraFleet. Koordynuje pracę robotów mobilnych, realizuje logikę procesów intralogistycznych i zarządza ruchem, eliminując sytuacje kolizyjne. Gdy poziom baterii robota spada poniżej zadanej wartości, IntraFleet kieruje go do stacji dokującej, a jego zadania przekazuje innemu dostępnemu robotowi.
Magazyn zautomatyzowany czy tradycyjny – co wybrać? Sprawdź!
Czego nie widać w ofercie – infrastruktura i integracja
Poza robotami wdrożenie wymaga audytu hali: posadzki, dróg transportowych, stacji ładowania, pokrycia Wi-Fi na całej trasie i organizacji ruchu. Najczęściej pomijana jest infrastruktura IT: integracja z WMS, ERP lub MES wymaga ustaleń przed projektem i pracy działu IT zakładu.
Robot jest jednym elementem wdrożenia, często nie największym. Przed zakupem sprawdza się, czy hala jest gotowa na autonomiczny transport.
| Obszar audytu | Co konkretnie sprawdzić |
| Posadzka | stan i równość, progi, różnice poziomów |
| Drogi transportowe | szerokość alejek, drzwi, bramy, windy |
| Ładowanie | miejsca przeznaczone na stacje, dostępność zasilania |
| Sieć | dostępność i jakość pokrycia Wi-Fi na całej trasie |
| Organizacja ruchu | ruch pieszych i wózków, miejsca konfliktów |
| Punkty procesu | lokalizacja miejsc odbioru i odkładania ładunków |
Typ punktu logistycznego – dok, dok z rolotokiem, posadzka lub regał – wpływa na dobór robota. Dokowanie jest jedną z bardziej czasochłonnych czynności robota i obniża wydajność misji. Wymagane zmiany w infrastrukturze klienta i wytyczne do przygotowania infrastruktury do wdrożenia są jednym z wyników analizy przedwdrożeniowej.
Najczęściej pomijana jest infrastruktura IT. Jeżeli AMR ma współpracować z WMS, ERP lub MES, pięć rzeczy trzeba ustalić przed rozpoczęciem projektu:
- jaki system jest źródłem zlecenia transportowego,
- w jaki sposób zlecenie trafia do systemu floty,
- jak robot otrzymuje informację o punkcie odbioru i dostawy,
- jak system potwierdza wykonanie zadania,
- co się dzieje w przypadku błędu lub przerwania transportu.
Źródłem sygnału generującego zlecenie transportowe może być krańcówka, sterownik PLC, kamera odczytująca kody lub tag RFID na palecie. Dzięki współpracy z infrastrukturą zakładu system może przetwarzać dane z bieżącego procesu produkcyjnego i automatycznie wyzwalać zlecenia logistyczne dla floty. Robot bez zewnętrznego zarządzania tego nie zapewni: utrudniona jest wtedy integracja z infrastrukturą IT zakładu, zlecenia nie są wykonywane w pełni automatycznie, a systemy MES lub WMS nie dostają danych z procesu intralogistycznego.
Do tego dochodzi nakład po stronie IT zakładu. Nawet gdy integrację wykonuje dostawca, pracownicy zakładu zapewniają dostępy do systemów, testy, konfigurację i odbiór rozwiązania.
Dla osoby decydującej o budżecie bardziej użyteczna od ceny urządzenia jest struktura kosztów wdrożenia w procentach: ile budżetu zabierają roboty, ile integracja, a ile przygotowanie infrastruktury.
Bezpieczeństwo i formalności
AMR ogranicza część ręcznego transportu i ruchu wózków, ale bezpieczeństwo nie pojawia się wraz z zakupem robota. Przed uruchomieniem każdej trasy ocenia się rzeczywiste warunki ruchu i miejsca potencjalnych konfliktów.
Minimum przed startem: analiza ryzyka trasy, oznaczenie wymaganych stref, przygotowanie i przeprowadzenie szkoleń oraz jasne zasady współdzielenia przestrzeni przez roboty, pieszych i inne pojazdy.
Zakres odpowiedzialności dzieli się na dwie strony: dostawca odpowiada za rozwiązanie techniczne i jego dokumentację, zakład za organizację bezpiecznej pracy w konkretnej hali. W zależności od zastosowania uwzględnia się właściwe wymagania prawne i normy bezpieczeństwa, w tym PN-EN ISO 3691-4:2020, jeżeli ma zastosowanie do danego rozwiązania.
Optymalizacja po uruchomieniu – co i jak często sprawdzać
Po uruchomieniu flotę sprawdza się na cotygodniowym przeglądzie operacyjnym i comiesięcznym przeglądzie parametrów, a trasy weryfikuje ponownie przy szczycie ruchu w alejkach, zmianie layoutu i nowym produkcie. Korekty dotyczą prędkości, tras, priorytetów zadań i harmonogramu ładowania.
Wdrożenie systemu kończy się testem akceptacyjnym SAT (Site Acceptance Testing). Obejmuje on wszystkie elementy procesu, testy efektywności i dostarczoną infrastrukturę.
Uruchomienie robota nie kończy projektu. Przez pierwsze tygodnie po uruchomieniu flota jest systemem wymagającym dostrojenia, nie gotowym rozwiązaniem. Trzy sytuacje wymuszają korektę najczęściej.
Szczyt ruchu w alejkach. Test przy małym natężeniu ruchu nie pokazuje problemów, które pojawiają się w trakcie zmiany produkcyjnej. Flotę trzeba obserwować w godzinach największego natężenia ruchu pieszych i wózków – wtedy wychodzą rzeczywiste problemy z priorytetami, zatrzymaniami i przepustowością.
Zmiana layoutu. Przestawienie regałów, maszyny lub stanowiska zmienia warunki przejazdu. Każda większa zmiana layoutu jest momentem na ponowne sprawdzenie tras.
Nowy produkt. Nowy format ładunku może oznaczać zmianę punktów odbioru, sposobu odkładania albo całej trasy. Te scenariusze sprawdza się przed rozpoczęciem produkcji na większą skalę.
Stały rytm przeglądów po uruchomieniu: cotygodniowy przegląd operacyjny i comiesięczny przegląd parametrów floty. Korygować można prędkość, trasy, priorytety zadań, harmonogram ładowania, punkty oczekiwania i zasady pierwszeństwa.
Same raporty systemowe nie wystarczą. Pięciominutowe zebranie z operatorami raz w tygodniu ujawnia problemy niewidoczne w statystykach – na przykład regularne zatrzymywanie się robota w konkretnym miejscu albo omijanie zaplanowanego punktu odbioru przez operatorów.
Utrzymanie ruchu i kompetencje w zespole
Przy flocie AMR przestój jednego robota nie zawsze jest problemem. Przestój całego systemu transportowego przekłada się na produkcję szybko. Dlatego jeszcze przed skalowaniem przygotowuje się dwie ścieżki: przeglądy planowe i procedurę awaryjną.
Przeglądy planowe. Zakres i częstotliwość opierają się na dokumentacji producenta i warunkach konkretnego zakładu. Lista obejmuje stan kół i elementów jezdnych, akumulatory, układy bezpieczeństwa, czujniki, elementy mechaniczne, połączenia i komunikację oraz historię błędów. Dla części zużywalnych przydaje się przewidywana żywotność podana przez producenta: liczba cykli akumulatora i przebieg elementów jezdnych.
Plan awaryjny. Procedura odpowiada na cztery pytania: kto zauważa awarię, kto podejmuje pierwszą reakcję, kiedy wzywany jest serwis i co robi produkcja do czasu usunięcia problemu. Do tego czas reakcji zapisany w umowie serwisowej, liczony w godzinach, nie w dniach roboczych. Operator musi wiedzieć, które działania może wykonać samodzielnie, a których nie wolno mu podejmować.
Więcej niż jeden „mistrz robotów”. Jeżeli kompetencje do podstawowej diagnostyki ma jedna osoba, jej urlop staje się ryzykiem operacyjnym. Przeszkolić trzeba co najmniej dwie osoby z możliwością zastępowania się. Szkolenie obejmuje podstawową diagnostykę, reagowanie na alarmy, bezpieczne zatrzymanie i ponowne uruchomienie robota, obsługę systemu zarządzania flotą i procedurę eskalacji do serwisu.
Wsparcie powdrożeniowe i serwis
Standardowo udzielamy 12 miesięcy gwarancji. Gwarancję rozszerzoną do 24 miesięcy zawieramy na podstawie indywidualnej umowy. W ramach gwarancji prowadzimy okresowe przeglądy systemu: nasz specjalista regularnie loguje się do systemu online i sprawdza, czy działa poprawnie.
Przy przeglądach ewidencjonujemy liczbę przewiezionych jednostek logistycznych (np. palet) oraz wyznaczamy medianę i średni czas przyjęcia zlecenia transportowego (od wywołania do przyjęcia przez robota) i realizacji misji transportowej (od wywołania do zakończenia zlecenia).
Szczegóły wsparcia ustalamy indywidualnie w umowie dotyczącej wdrożenia systemu, z opcją zawarcia umowy SLA (Service Level Agreement). W zależności od umowy oferujemy m.in.:
- opiekę gwarancyjną i konieczne naprawy gwarancyjne,
- asystę techniczną, także telefoniczną, z opcją 24/7,
- portal helpdesk,
- kwartalne przeglądy techniczne i serwis,
- niewielką rozbudowę softwarową systemu pod klienta,
- generowanie analiz i raportów.
Co nie poszło od razu
Trzy rodzaje potknięć powtarzają się we wdrożeniach najczęściej: konflikt z ruchem pieszym lub wózkami, problem wynikający z infrastruktury hali oraz problem, który ujawnił się dopiero po zwiększeniu liczby robotów. Wszystkie trzy da się wyłapać już podczas pilotażu, jeżeli są dokumentowane na bieżąco.
Dokumentacja potknięcia ma sens tylko wtedy, gdy zawiera cztery elementy: problem → przyczyna → rozwiązanie → efekt. Zapis „zoptymalizowano trasę” nie mówi nic. Zapis „robot zatrzymywał się w wąskim przejściu przy pakowni, bo strefa ochronna nachodziła na miejsce odkładcze; przesunięto punkt odkładania poza strefę ochronną; zatrzymania zniknęły” jest gotową procedurą dla kolejnego obszaru.
Case Etisoft – roboty mobilne we własnej firmie
Mamy ponad 30-letnie doświadczenie w przemyśle. Z inicjatywy naszego prezesa Michała Majnusza powstała spółka działająca dziś pod marką Intrabot Robotics, która produkuje polskie roboty mobilne AGV i AMR.
W Etisoft zrealizowaliśmy dwa osobne wdrożenia robotów: robota Intrabot Lift oraz floty robotów Intrabot Picker w ramach systemu SALMA. Pierwszym wdrożonym robotem był Intrabot Lift, odpowiedzialny za przewóz palet między stanowiskami produkcyjnymi a stanowiskami konfekcji. Realizuje tysiące misji miesięcznie.
W naszym magazynie centralnym w Diamond Business Park w Gliwicach wdrożyliśmy 9 robotów Intrabot Picker, wspieranych przez depaletyzer i koordynowanych przez systemy IntraFleet i EtiSALMA. Roboty transportują pojemniki KLT o wadze do 25 kg na stacje pakowania. Ich trasy przebiegają w strefach magazynowych wyłączonych z ruchu dla ludzi.
Roboty Intrabot Lift nie są już w naszej ofercie. Aktualna oferta to autonomiczne wózki widłowe IntraBot Fork 3.0 i IntraBot ReachTruck oraz roboty mobilne KUKA: KMP 250P, KMP 600P, KMP 1500P, KMP 3000P i KMP 600W.
Jak policzyć ROI wdrożenia AMR
Prosty okres zwrotu liczy się jako koszt inwestycji podzielony przez miesięczną wartość oszczędności. Do kosztu wlicza się flotę, system zarządzania flotą, integrację, infrastrukturę, ładowarki, szkolenia i serwis, a do oszczędności godziny pracy zdjęte z transportu, błędy, nadgodziny i przestoje.
Roczne korzyści z automatyzacji zestawia się z pełnym kosztem inwestycji, nie z ceną samych robotów.
| Strona korzyści | Skąd wziąć dane | Strona inwestycji |
| godziny pracy zdjęte z transportu | ewidencja czasu pracy | flota AMR |
| mniejsza liczba błędów | rejestr błędów | system zarządzania flotą |
| ograniczenie nadgodzin | ewidencja czasu pracy | integracja |
| mniej przestojów z braku materiału | WMS / MES, raporty produkcyjne | infrastruktura |
| wzrost przepustowości | raporty produkcyjne | ładowarki |
| pracownicy uwolnieni do zadań o większej wartości | obserwacja procesu | szkolenia, uruchomienie, serwis |
Jeżeli kwoty są poufne, wystarczą proporcje budżetu: roboty, system zarządzania flotą, integracja, infrastruktura i pozostałe koszty jako udziały procentowe.
Prosty okres zwrotu: koszt inwestycji / miesięczna wartość uzyskanych oszczędności.
Zwrot z inwestycji w system intralogistyczny AGV/AMR wynosi zwykle 3–5 lat, w zależności od procesu oraz liczby etatów, a rządowe ulgi na robotyzację skracają czas zwrotu. To przedział orientacyjny – wynik dla konkretnego zakładu wynika z jego danych.
Najważniejszym parametrem nie jest liczba robotów, a rzeczywisty wolumen transportu. Dla każdego projektu sprawdza się, przy ilu przejazdach na zmianę inwestycja zaczyna generować uzasadniony ekonomicznie efekt. Ten jeden warunek jest bardziej użyteczny niż stwierdzenie, że AMR „może się szybko zwrócić”.
Liczba transportów realizowanych w jednostce czasu determinuje liczbę potrzebnych robotów, a roboty mają zwykle największą wagę w wycenie systemu.
Podsumowanie
Optymalny start wdrożenia AMR opisują trzy wielkości: długość pilotażu, liczba robotów na start i założony okres zwrotu – wszystkie trzy liczone dla konkretnego zakładu, nie z uniwersalnej tabeli. Kolejność działań jest niezmienna: najpierw analiza przedwdrożeniowa z symulacją procesu, potem dowód działania na jednej trasie, stopniowe zwiększanie skali, następnie regularna optymalizacja floty, a utrzymanie ruchu przygotowane od początku, nie po pierwszej awarii.
Jeżeli chcesz sprawdzić, które przepływy w Twoim zakładzie nadają się do automatyzacji, pierwszym krokiem jest audyt przepływów materiałowych i analiza wykonalności wdrożenia AMR.
Jesteś zainteresowany audytem i ofertą? Skontaktuj się z nami!
FAQ – wdrożenie AMR
Od czego zacząć wdrożenie AMR w zakładzie?
Od analizy przepływów i wyboru jednego powtarzalnego zadania transportowego. Przed pilotażem trzeba zmierzyć baseline: czas transportu, liczbę przejazdów, liczbę błędów i zaangażowanie pracowników.
Przed zamówieniem systemu prowadzimy analizę przedwdrożeniową. Klient otrzymuje dokument z proponowanym rozwiązaniem, liczbą proponowanych robotów, wskaźnikami wydajnościowymi, harmonogramem wdrożenia i ofertą na system.
Ile trwa wdrożenie pierwszego AMR?
Czas zależy od zakresu projektu, infrastruktury i integracji. W planie uwzględnia się osobno analizę procesu, przygotowanie infrastruktury, mapowanie, konfigurację, testy i właściwy pilotaż.
Ile robotów potrzebuję na start?
Najmniejszą flotę pozwalającą wiarygodnie przetestować proces. Liczba wynika z wolumenu zadań, czasu cyklu, czasu ładowania i wymaganej dostępności – nie z tego, ile robotów mieści się w budżecie.
Właściwą liczbę robotów mobilnych do obsługi procesu dobiera się w symulacji procesu, jeszcze przed zamówieniem systemu.
Jak wybrać obszar do pilotażu?
Jedna trasa i jedno powtarzalne zadanie o dużej liczbie przejazdów. Dobry kandydat ma jasno określone punkty odbioru i dostawy oraz mierzalny problem, który automatyzacja ma rozwiązać.
Jakie cele postawić pilotażowi i jak je zmierzyć?
Minimum to cztery KPI: czas transportu, uwolniony czas pracowników, liczba błędów i ROI, a piąty wskaźnik, bez jednostki, to akceptacja rozwiązania przez załogę. Każdy wskaźnik musi mieć wartość bazową zmierzoną przed uruchomieniem robota.
Co zrobić, jeśli pilotaż nie dowiezie założonych KPI?
Ustalić, czy problem wynika z technologii, procesu, infrastruktury czy źle dobranego KPI, wprowadzić konkretną korektę i powtórzyć pomiar. Nieosiągnięty KPI nie jest jeszcze nieudanym projektem.
Jak szybko dostawiać kolejne roboty po udanym pilotażu?
Etapami – o kolejną grupę robotów na jeden obszar lub zmianę. Po każdym etapie sprawdza się, czy nie pojawiły się nowe wąskie gardła: kolejki, konflikty ruchu, problemy z ładowaniem.
Czy trzeba przebudować posadzkę albo layout hali?
Nie zawsze. Przed wdrożeniem sprawdza się progi, równość posadzki, szerokość alejek, drzwi, windy i punkty ładowania. Czasem niewielka zmiana infrastruktury jest tańsza niż projektowanie całego rozwiązania wokół istniejącego problemu.
Jakiego Wi-Fi wymaga flota AMR?
Kluczowa jest jakość pokrycia na całej trasie, nie w wybranych punktach hali. Dostępność i jakość sieci jest jednym z obszarów audytu przed wdrożeniem, obok posadzki, alejek i stacji ładowania.
Niska jakość sieci Wi-Fi może być przeciwwskazaniem do AMR, bo robot przesyła przez nią dane telemetryczne.
Czy AMR poradzi sobie w wąskich alejkach i przy ruchu pieszym?
Wymaga to analizy konkretnej trasy: szerokości przejazdu, natężenia ruchu i miejsc potencjalnych konfliktów. Wynik weryfikuje się podczas pilotażu i analizy ryzyka.
Roboty mobilne mogą pracować w wąskich korytarzach i strefach wyłączonych z ruchu ludzi przez 24 godziny na dobę. Dostępna szerokość trasy może jednak determinować typ robota i jego maksymalną prędkość, a wąskie korytarze mogą zmniejszać prędkość robotów.
Jakie normy bezpieczeństwa dotyczą AMR pracującego wśród ludzi?
W zależności od zastosowania uwzględnia się właściwe wymagania prawne i normy, w tym PN-EN ISO 3691-4:2020, jeżeli ma zastosowanie do danego rozwiązania. Przed uruchomieniem każdej trasy wykonuje się analizę ryzyka, oznacza strefy i przeprowadza szkolenia.
Czy AMR zintegruje się z naszym WMS/ERP?
Może, ale zakres prac zależy od architektury IT. Przed projektem trzeba określić źródło zleceń, sposób komunikacji, potwierdzanie wykonania transportu i obsługę błędów.
Jak często flota AMR wymaga dostrajania po uruchomieniu?
W pierwszych tygodniach po uruchomieniu intensywnie, potem w stałym rytmie: cotygodniowy przegląd operacyjny i comiesięczny techniczny. Parametry analizuje się ponownie po zmianie layoutu, wzroście ruchu lub wdrożeniu nowego produktu.
Co się dzieje, gdy robot się zatrzyma lub napotka przeszkodę?
Procedura określa, kto reaguje, co operator może zrobić samodzielnie, kiedy zgłasza problem do serwisu i jak produkcja działa w czasie przestoju. Przy większej flocie dochodzi do tego czas reakcji serwisu zapisany w umowie.
Ilu ludzi potrzebuję do obsługi i utrzymania floty?
Zależy od wielkości floty i zakresu odpowiedzialności. Niezależnie od skali szkoli się więcej niż jedną osobę – redundancja kompetencji ogranicza ryzyko przestoju podczas nieobecności głównego specjalisty.
Jak przekonać załogę do pracy z robotami?
Włączyć operatorów już podczas pilotażu i regularnie zbierać ich uwagi, na przykład na pięciominutowej cotygodniowej odprawie. Trzeba jasno komunikować, które zadania przejmuje robot i na co zostaje przeznaczony odzyskany czas.
Od jakiej skali transportu wdrożenie się zwraca?
Nie ma jednej uniwersalnej liczby przejazdów. Próg liczy się z wolumenu transportu, czasu pracy operatorów, kosztu błędów, kosztu inwestycji i wymaganej dostępności floty – najlepiej dla konkretnego przepływu, jeszcze przed pilotażem.
Jakie są warunki gwarancji?
Standardowo 12 miesięcy. Gwarancję rozszerzoną do 24 miesięcy zawieramy na podstawie indywidualnej umowy.
